En modal shaker exciter är en elektromekanisk anordning som omvandlar en elektrisk drivsignal till en kontrollerad mekanisk kraft, applicerad direkt på en teststruktur så att ingenjörer kan mäta dess naturliga frekvenser, lägesformer och dämpning . Istället för att förlita sig på en slaghammars enstaka transienta träff, upprätthåller excitern en repeterbar, avstämbar kraft över ett definierat frekvensband, vilket är anledningen till att den förblir den föredragna exciteringsmetoden för strukturer som behöver sinusvep, slumpmässiga vibrationer eller långvarig utmattningsinmatning.
Hur en Modal Shaker Exciter fungerar
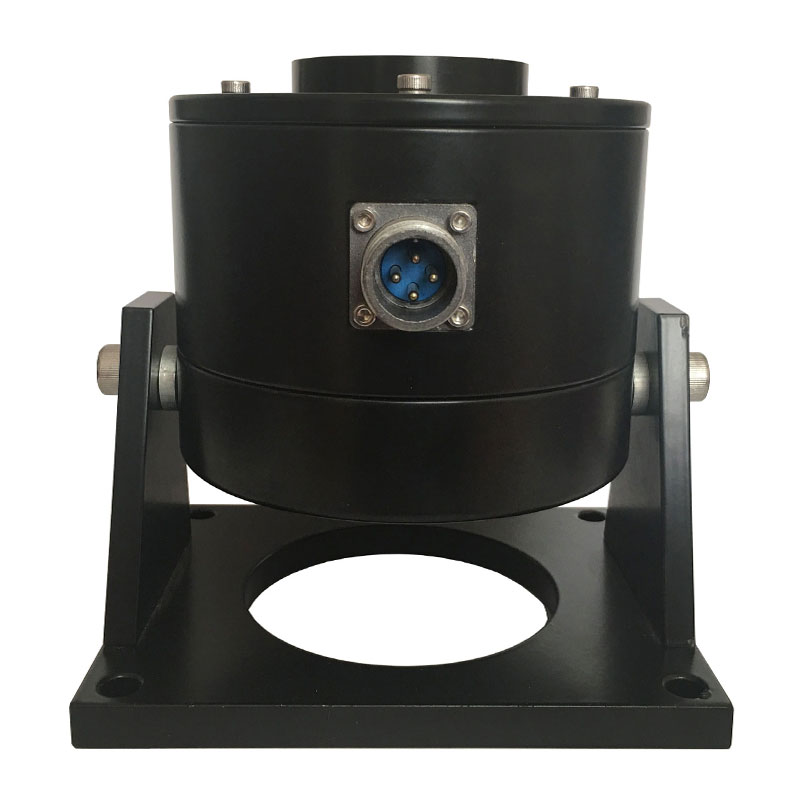
I sin kärna fungerar en modal shaker-exciterare enligt samma princip som en högtalardrivrutin, uppskalad för strukturella belastningar. En effektförstärkare matar en växelström till en spole upphängd i ett magnetfält. Interaktionen mellan den strömförande spolen och det magnetiska fältet genererar en kraft längs skakarens drivaxel, enligt Lorentz kraftförhållande: kraften är proportionell mot den magnetiska flödestätheten, spolens längd i fältet och den tillförda strömmen. Eftersom strömmen kan styras med hög precision, kan den resulterande kraften formas till en ren sinuston, en svept sinus, slumpmässigt bredbandsbrus eller en formad transient – vilken excitationsprofil som testplanen kräver.
Ankaret, som bär spolen och ansluter till teststrukturen genom en drivstång, stöds av ett flexibelt upphängningssystem. Denna fjädring håller ankaret centrerat och hindrar det från att röra sig i någon annan riktning än den avsedda drivaxeln, vilket direkt påverkar hur "ren" kraftinmatningen är. Alla laterala eller gungande rörelser introducerar tväraxelkraftskomponenter som korrumperar frekvenssvarsfunktionen som mäts, så upphängningskvaliteten är en av de mest underskattade prestandafaktorerna i exciterdesign.
Kärnkomponenter som bestämmer prestanda
Varje modal shaker exciter , oavsett storlek, är uppbyggd kring samma funktionsblock. Att förstå hur de ansluter hjälper till att felsöka inkonsekventa testdata eller specificera ett system för en ny applikation.
Signal & Power Chain
Signalgenerator
Effektförstärkare
Shakerkropp (spole, armatur, fjädring)
Drive Rod / Stinger
Kylsystem
Fig. 1 — Funktionell kedja av en modal shaker-exciterare, från signalgenerering till mekanisk utmatning vid testartikeln.
Signalgeneratorn eller styrenheten producerar referensvågformen och, i slutna system, jämför en återkopplingssignal (vanligtvis från en accelerometer eller kraftgivare monterad vid drivpunkten) mot målprofilen, och justerar drivsignalen i realtid för att bibehålla noggrannheten. Effektförstärkaren ökar strömmen till den nivå som spolen kräver - för större shakers kan detta innebära hundratals ampere vid låg spänning. Kylsystemet, oavsett om det är forcerad luft eller vätska, förhindrar spolen från att överhettas under långvarig drift med hög kraft eller hög frekvens; termiska gränser är ofta orsaken till att en shaker inte kan upprätthålla sin nominella toppkraft kontinuerligt.
Jämför excitationsteknologier
Tre excitationstekniker dominerar strukturella tester, och var och en avväger kraftkapacitet, frekvensområde och förskjutning på olika sätt.
| Teknik | Typiskt frekvensområde | Typisk Peak Force | Bäst lämpad för |
| Elektrodynamisk | DC till 10 000 Hz | 20 N till 90 000 N | Allmän modal testning, sinusvep, slumpmässiga vibrationer |
| Piezoelektrisk | Upp till 20 000 Hz | 50 N till 3 000 N | Högfrekvent excitation med liten förskjutning |
| Hydraulisk | DC till 500 Hz | 5 000 N till över 500 000 N | Lågfrekvent utmattnings- och hållbarhetstestning med hög kraft |
Elektrodynamiska enheter är fortfarande det vanligaste valet för modal analys eftersom de kombinerar ett brett frekvensområde med linjär, förutsägbar kraftutgång och relativt enkelt underhåll. Piezoelektriska exciterare byter kraftkapacitet för extremt hög bandbredd, vilket gör dem användbara för små, styva komponenter där resonanser förekommer långt över 5 000 Hz. Hydrauliska impulsgivare offrar frekvensomfånget helt i utbyte mot kraftnivåer som elektrodynamiska och piezoelektriska system inte kan närma sig, vilket är anledningen till att de dominerar strukturella utmattnings- och hållbarhetsriggar snarare än modalt identifieringsarbete.
Nyckelspecifikationer som påverkar testkvaliteten
Att välja eller utvärdera en shaker-exciterare handlar om att matcha fyra specifikationer till testobjektet: toppkraft, användbart frekvensområde, maximal slaglängd och rörlig ankarmassa. Underdimensionering av någon av dessa introducerar mätbara fel i de extraherade lägesformerna.
450 N
Liten bänkskiva
shaker
2 700 N
Mellanklass
labbshaker
18 000N
Stora strukturella
test shaker
89 000 N
Tung komponent
test shaker
Fig. 2 — Representativa topp sinuskraftsintervall över vanliga elektrodynamiska skakstorleksklasser.
Kraftdimensionering måste ta hänsyn till mer än strukturens statiska massa. Vid resonans kan den effektiva dynamiska kraften som krävs för att driva en lätt dämpad struktur till ett mätbart svar vara en liten bråkdel av vad som skulle behövas för att flytta en ekvivalent statisk massa, eftersom strukturen själv förstärker ingången nära dess naturliga frekvenser. Men när frekvensen sjunker mot den nedre delen av svepet, ökar kraften som behövs för att uppnå samma förskjutningsamplitud kraftigt - förskjutning, hastighet och acceleration är relaterade till frekvensfaktorer, så en shaker som ser ut att vara tillräckligt stor i mitten av bandet kan ta slut i slag eller kraft vid 5 Hz. En praktisk regel som används av testingenjörer är att dimensionera skakaren med minst 20 procent höjd över det beräknade värsta tänkbara kraftkravet över hela frekvensområdet, inte bara vid förväntad resonans.
Montering och kopplingsmetoder
Hur excitern ansluter till strukturen har lika stor inverkan på datakvaliteten som shakerns egna specifikationer. Tre kopplingsmetoder används i praktiken:
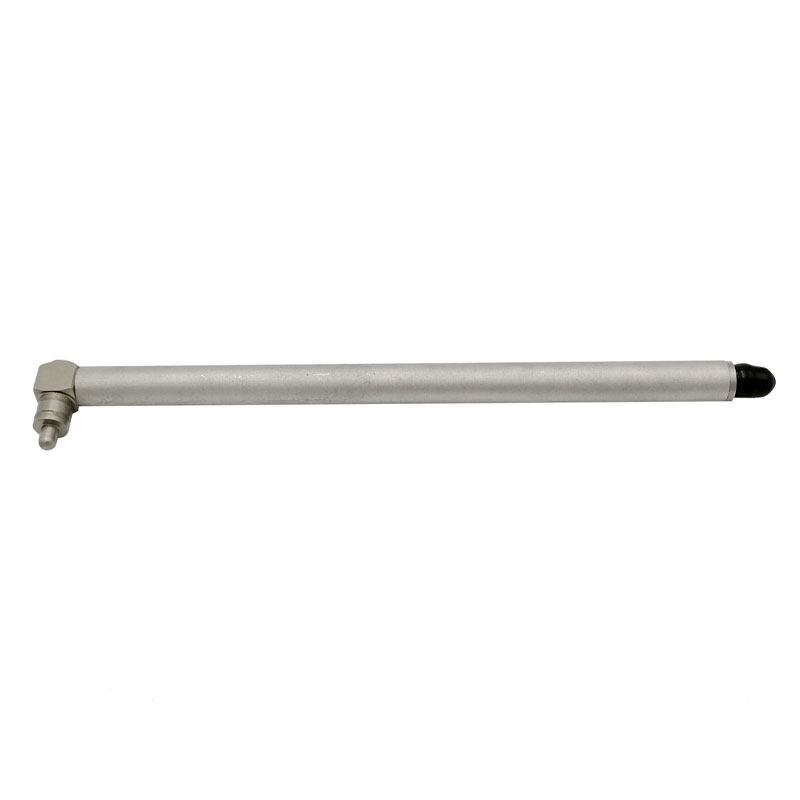
Stinger rod anslutning — En tunn, axiellt styv men flexibel stav förbinder ankaret med strukturen. Detta är standardmetoden för modal testning eftersom stången överför kraft längs drivaxeln medan dess flexibilitet vid böjning isolerar strukturen från oönskade sidobelastningar från shakerns egen upphängning. En stinger som är för kort eller för styv i böjning återinför tväraxelkraft; en som är för lång eller tunn kan själv resonera inom testbandbredden och förvränga den uppmätta kraften.
Direkt anslutning — Används när excitern är liten i förhållande till strukturen eller när mycket högfrekvent arbete gör stinger-efterlevnad oacceptabel; kräver noggrann inriktning eftersom eventuell felinriktning kopplas direkt in i strukturen.
Reaktionsmassa eller fri-fri suspension — för lättviktskonstruktioner behöver själva shakern en stabil reaktionspunkt, som ofta uppnås genom att testartikeln monteras på mjuka bungee-snören för att ungefärligt vara fri-fria gränsförhållanden, medan shakern är jordad till en oberoende, vibrationsisolerad bas så att dess egen rörelse inte kopplas tillbaka till mätningen.
Typiska tillämpningar över branscher
Modal shaker exciters används överallt där ingenjörer behöver karakterisera hur en struktur reagerar dynamiskt innan den tas i bruk eller efter en designändring.
- Flyg- och rymdstrukturer: modala undersökningar av ving- och flygplanspaneler, kvalificering av satellitkomponenter och markvibrationstester på kompletta flygplan.
- Fordonsteknik: styvhetsverifiering av kaross i vitt, inställning av drivlinans montering och NVH-felsökning (brus, vibrationer, hårdhet).
- Byggnads- och byggnadsteknik: identifiering av bro och byggnadsmodal för seismisk bedömning och strukturell hälsoövervakning.
- Elektronik och konsumentprodukter: resonanstestning av tryckta kretskort och hölje för att förhindra utmattningsfel från driftsvibrationer.
- Roterande maskineri: lagerhus och turbinblad modal karakterisering för att undvika resonansöverlappning med driftshastigheter.
Över dessa områden är det underliggande målet konsekvent: identifiera resonansfrekvenser tillräckligt tidigt för att en designändring fortfarande är billig, snarare än att upptäcka ett resonansproblem efter att en prototyp inte fungerar.
Signalkedjeintegrering med datainsamling
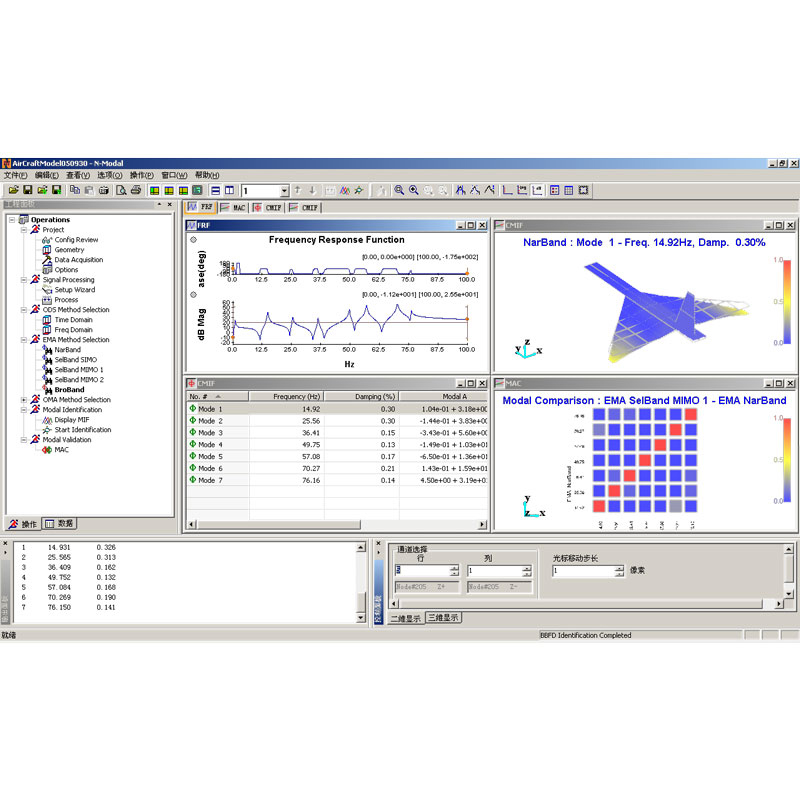
En shaker exciter producerar bara användbara testdata när den är korrekt integrerad med sensorer och insamlingshårdvara. En typisk uppställning placerar en kraftgivare mellan stingern och strukturen för att mäta den faktiska ingångskraften, medan en eller flera accelerometrar fångar det strukturella svaret vid flera punkter. Båda signalerna matas in i ett datainsamlingssystem som beräknar frekvenssvarsfunktionen - förhållandet mellan svar och ingångskraft över frekvensen - från vilket naturliga frekvenser, modformer och modala dämpningsförhållanden extraheras med hjälp av kurvanpassade algoritmer.
Closed-loop-kontroll är det som skiljer ett grundläggande skaksystem från ett precisions-system. Istället för att driva shakern med en fast spänningssignal övervakar styrenheten den faktiska kraften eller accelerationen som uppnås och korrigerar kontinuerligt drivsignalen så att ingången följer den avsedda profilen även när strukturens dynamiska impedans ändras över svepet. Utan denna återkopplingsslinga kan resonanser i teststrukturen orsaka okontrollerade kraftspikar eller fall precis där exakta data är viktigast.
Vanliga testfel och hur man undviker dem
Flera återkommande misstag står för majoriteten av modala testdata av dålig kvalitet:
Massladdning — Att montera en tung accelerometer eller kraftgivare på en lätt struktur förskjuter dess naturliga frekvenser nedåt. Att använda sensorer med en massa under ungefär 1 procent av den lokala strukturella massan vid monteringspunkten håller detta fel försumbart.
Stinger resonans — en stinger stav som resonerar inom testfrekvensområdet introducerar en falsk topp i den uppmätta kraften. Genom att hålla stinger kort och verifiera att dess första böjningsläge faller långt över testbandbredden undviks detta.
Otillräckliga randvillkor — en fri-fri upphängning som inte är tillräckligt mjuk i förhållande till strukturens första flexibla läge förorenar lågfrekventa lägesformer med stel kroppsrörelse. En vanlig riktlinje är att hålla fjädringsstyva kroppsfrekvenser under en tiondel av strukturens första elastiska läge.
Överkörning vid resonans — eftersom lätt dämpade strukturer förstärker responsen kraftigt nära resonans, kan ett svep med konstant kraft driva förskjutningen förbi linjära gränser, vilket introducerar olinjär distorsion i frekvenssvarsfunktionen. Testning med kontrollerad respons, där styrenheten minskar kraften när resonans närmar sig, undviker detta.
Dålig jordning av shakerkroppen — om shakerns egen kropp inte är tillräckligt isolerad eller jordad kopplas reaktionskrafterna tillbaka in i mätinställningen, vilket försämrar repeterbarheten mellan testkörningarna.
Underhållsmetoder som förlänger livslängden
Elektrodynamiska impulsgivare är precisionsinstrument och deras långsiktiga noggrannhet beror på rutinunderhåll. Spolens temperatur bör övervakas under långa testkampanjer, eftersom upprepad termisk cykling påskyndar isoleringsnedbrytning. Fjädringskomponenter - vanligtvis böjningar eller rullager - slits gradvis och bör inspekteras för spel eller asymmetrisk styvhet, eftersom försämrad fjädring är en vanlig källa till oförklarlig tväraxelkraft som uppstår månader efter att ett system senast kalibrerades. Stingers är förbrukningsartiklar och bör bytas ut närhelst de är böjda eller trötta istället för att återanvändas på obestämd tid. Filter för förstärkare och kylsystem behöver också regelbundet rengöras, särskilt i dammiga industriella testmiljöer, för att förhindra luftflödesbegränsningar som leder till termiska avstängningar mitt i testet.
Vad är den största skillnaden mellan en modal shaker exciter och en slaghammare?
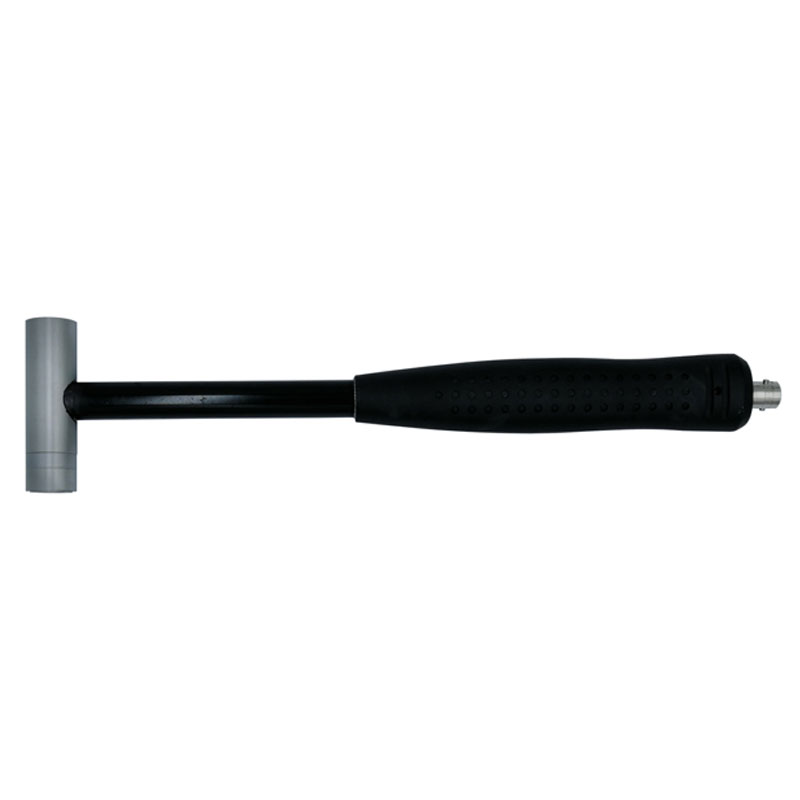
En shaker-exciterare applicerar en kontinuerlig, kontrollerbar kraft över ett valt frekvensområde eller tidsperiod, medan en slaghammare avger en enda transient impuls. Shakers ger bättre kontroll över kraftamplitud och frekvensinnehåll, vilket har betydelse för icke-linjära strukturer eller när högt signal-brusförhållande behövs vid specifika frekvenser.
Hur väljer jag rätt kraftklassificering för en modal shaker-exciterare?
Beräkna den dynamiska kraft som behövs över hela frekvensområdet av intresse, inklusive den lågfrekventa delen där slag- och kraftkraven vanligtvis är högst, och lägg sedan till ungefär 20 procent utrymme. Understora shakers kan inte nå målamplituderna i den nedre änden av ett svep även om de presterar bra nära resonans.
Kan en modal shaker-exciter skada teststrukturen?
Ja, om kraftnivåerna inte kontrolleras nära resonans. Eftersom lätt dämpade strukturer förstärker responsen kraftigt vid naturliga frekvenser, kan ett okontrollerat svep med konstant kraft driva strukturen till olinjära eller till och med skadliga förskjutningsnivåer. Closed-loop-kontroll som begränsar responsamplitud nära resonans förhindrar detta.
Varför spelar stinger rod val så stor roll i modal testning?
Stingern överför axiell kraft samtidigt som den isolerar strukturen från shakerns egen laterala upphängningsrörelse. En stinger som är för styv i böjning återinför tväraxelkraft, medan en som är för lång eller tunn kan resonera inom testbandet och förvränga den uppmätta kraftsignalen.
Vilket frekvensområde ska jag förvänta mig av en elektrodynamisk shaker-exciterare?
De flesta elektrodynamiska shakers som används vid modal testning täcker från nära DC upp till någonstans mellan 5 000 och 10 000 Hz, beroende på storlek och armaturdesign. Större enheter med hög kraft tenderar att ha en smalare övre frekvensgräns på grund av ökad ankarmassa, medan mindre enheter når högre frekvenser men med lägre kraftkapacitet.
Referenser
- Ewins, D.J., "Modal Testing: Theory, Practice and Application," Research Studies Press, 2nd Edition.
- ISO 7626: Mekanisk vibration och stötar — Experimentell bestämning av mekanisk rörlighet.
- ASTM E756: Standardtestmetod för mätning av vibrationsdämpande egenskaper hos material.
- Rao, S.S., "Mechanical Vibrations," Pearson Education.
- McConnell, K.G. och Varoto, P.S., "Vibration Testing: Theory and Practice," Wiley.


 Adress: Nr. 85, Hetao West Road, Hanjiang-distriktet, Yangzhou City, Jiangsu-provinsen, Kina
 Telefon: +86-0514-85764839
 Tel: +86-0514-85764839
 E-post: sales@china-zztest.com